










Med Research | 手术机器人的应用现状与创新发展
海军军医大学,南方医科大学,南京医科大学,中国人民解放军总医院团队在Med Research在线发表了题为“Current Application Status and Innovative Development of Surgical Robot”的综述。
综述全面总结了手术机器人的技术演变、临床应用以及其优势和面临的挑战,并探讨了手术机器人的技术改进路径和未来的发展方向,为促进手术机器人的临床应用和技术创新提供新思路。
期刊:Med Research
第一作者:江爱民,唐钊,张瀚中,李金鑫,孟佳林
通讯作者:王林辉,林安琪,曲乐,张旭,鲁娟
合作作者:刘影,方玉
主要单位:
海军军医大学,长海医院泌尿外科
南方医科大学,珠江医院肿瘤科
南京医科大学,金陵医院泌尿外科
中国人民解放军总医院,第三医学中心泌尿外科
海军军医大学,职业教育中心
安徽医科大学,第一附属医院泌尿外科
亮点
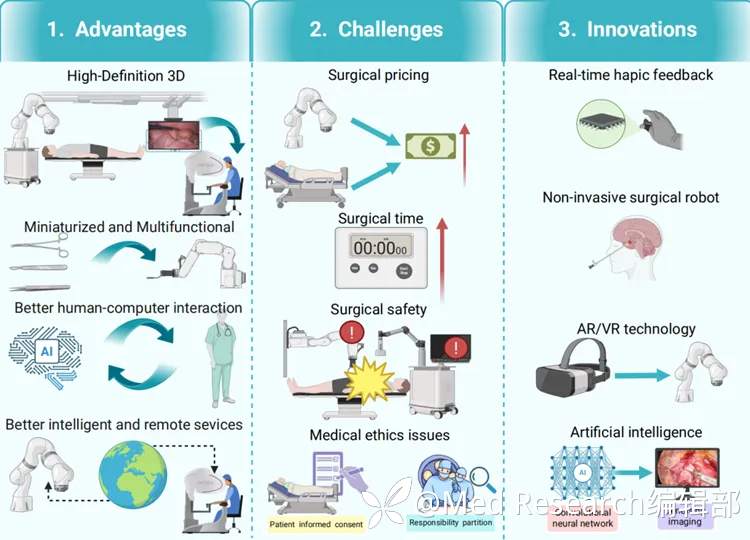
- 本文全面总结了手术机器人从早期应用到逐步推广的重要节点,清晰展现其发展脉络,帮助读者了解其演变路径。
- 详细阐述手术机器人在突破传统手术局限方面的作用,推动手术向精准化、精细化方向发展,提升治疗效果。
- 全面评估手术机器人在临床应用中的优缺点,为临床医生和医疗机构在选择和应用时提供全面参考。
- 结合现状总结技术改进路线,提出智能化、精准化等未来走向,为研发和创新提供明确方向,推动技术进步与临床应用拓展。
摘要
自从麻醉学、无菌技术和抗生素的创新以来,外科手术经历了革命性的发展。现代技术,特别是微创技术的使用,开创了显微外科和减少患者创伤。然而,新技术也带来了手术设备的多样化手术的复杂性、延长医生培训周期和增加成本。手术机器人的出现解决了在小解剖空间内进行手术的挑战,他们的技术不断进步,并已被用于医疗领域的数种场景,以提高医疗效率。本文系统地总结了手术机器人的技术演变、其临床应用的现状,并对其进行了全面评估优势和挑战。此外,本文还讨论了手术机器人的技术改进路径,并进行了预测他们未来的发展方向,包括智能化、专业化、精确化、微创化以及远程手术能力的提升。这些进展将加深对外科发展道路的理解机器人技术,促进相关知识的整合和传播,促进临床应用和手术机器人的技术创新。
引言
外科是医学领域的核心部分,随着时间的推移已经发生了显著的变化。最初,由于术后感染,它给患者带来了极大的疼痛和高死亡率,限制了它的应用。然而,19世纪麻醉、消毒技术和抗菌药物的突破使胆囊切除术等开创性手术成为可能,推动了现代外科科学的发展。近年来,随着微创概念和技术的发展,许多传统手术现在可以通过腹腔镜、胸腔镜和其他管腔镜进行,减少了患者的创伤,标志着显微手术的新时代。
新技术的应用也带来了新的挑战,例如由于手术设备的多样性和复杂性,延长了培训周期并增加了外科医生的成本。此外,传统的腹腔镜手术在治疗骨盆等狭窄解剖空间内的疾病方面面临着重大困难。为了应对这些挑战,开发了手术机器人。机器人技术不断创新和多样化,应用于消毒和药品配送等各种医疗场景,减轻了医务人员的工作量。
在外科领域,手术机器人的临床应用始于20世纪80年代工业机器人辅助的神经外科脑活检手术。随后,ROBODOC手术机器人进行了第一次正式的骨科手术。20世纪末,Intuitive Surgical推出了达芬奇手术机器人,该机器人成功应用于心脏瓣膜手术,后来于2000年获得美国食品药品监督管理局的批准,标志着机器人手术时代的开始。
本文旨在总结手术机器人的发展历史和技术优势,评估其在手术中的现状和挑战,探索未来的发展方向,如更智能、更专业的系统,以加深对手术机器人的理解,促进其临床应用和创新。
手术机器人发展历史
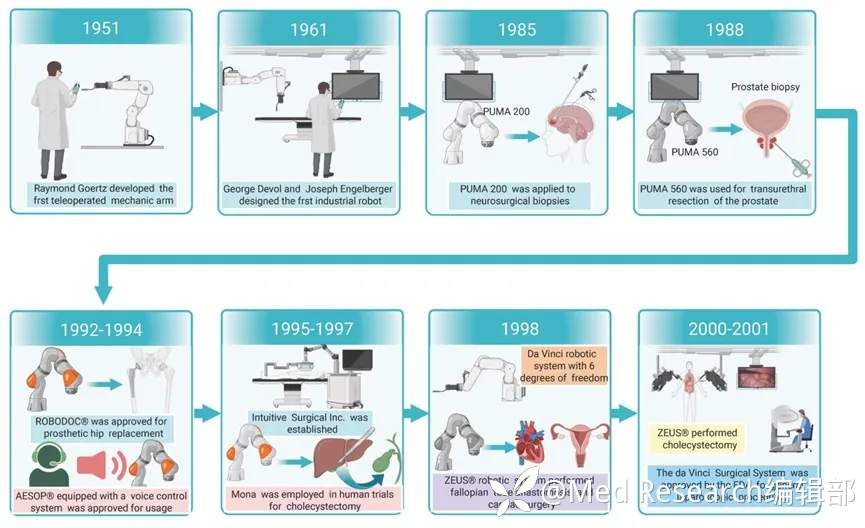
手术机器人是为了实现远程呈现和执行重复、精确的任务而开发的。1951年,Raymond Goertz发明了第一个遥控机械臂,用于处理放射性物质。十年后,George Devol和Joseph Engelberger设计了第一台工业机器人。PUMA560由Victor Scheinman于1978年开发,Kwoh于1985年用于神经外科活检,是第一个被广泛认可的手术机器人。然而,它的应用受到限制,因为它必须根据固定的解剖标志进行预编程。后来,像SARP和PROBOT这样的机器人被用于前列腺手术,但也面临着类似的局限性。
革命性的主从制出现在20世纪90年代。由直观外科股份有限公司开发的达芬奇机器人脱颖而出。其第二代原型“Mona”于1997年进行了第一次人体试验胆囊切除术。第三代具有6个自由度,于1998年完成了微创心脏手术。自2000年获得美国食品药品监督管理局批准以来,达芬奇机器人已广泛应用于各个学科。另一个著名的机器人宙斯系统实现了第一次跨大西洋远程手术。目前,Revo-I、Versius和Senhance等新型手术机器人正以独特的功能出现。Stealth Station、MAKO和CorPath GRX等定位机器人在专业手术中也发挥着至关重要的作用。
手术机器人的技术特点和优势
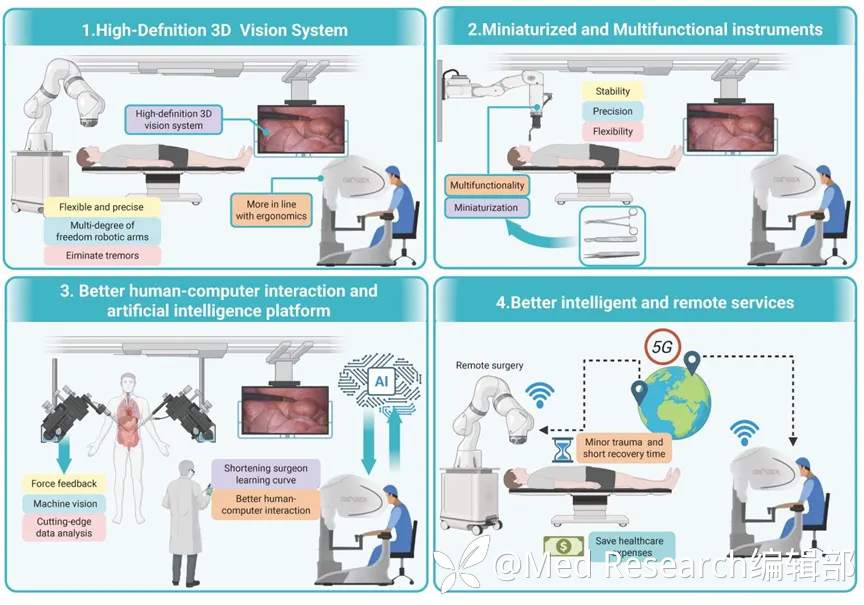
高清3D视觉系统:提供比2D成像更好的深度感知和空间感知来改善微创手术。它们能够实现超过十倍的稳定图像放大,帮助外科医生可视化精细结构并执行精确的手术。该系统还重新定义了空间认知,可能支持未来的功能保护进步。
手术器械的小型化和多功能性:小型化多功能器械可进入密闭空间,减小切口尺寸。它们在一个设备中执行多种功能(切割、缝合、凝固),简化了工作流程,减少了仪器混乱。
灵活精确的多自由度机器人手臂:多自由度机械臂,如达芬奇手臂的Endo Wrist,执行人类无法触及的动作并过滤震动。运动缩放允许在狭小空间内进行精确操作。
手术的稳定性、精确度和灵活性:机器人系统提供稳定性、精度和灵活性。它们最大限度地减少了不自主的运动,允许细致的组织操作,并帮助外科医生在复杂的解剖环境中导航。
更好的人机交互和人工智能平台:增强的人机交互包括触觉反馈和眼动追踪。人工智能平台提供力量反馈和数据分析,但面临监管障碍。平衡现实主义和认知负荷仍然是一个设计挑战。
手术机器人在各专业的临床应用
手术机器人以其独特的优势,在泌尿外科、妇科、胃肠外科和眼科等领域取代了传统的开放式或腹腔镜手术,成为手术中不可或缺的一部分。除了达芬奇等通用系统外,还为特定疾病开发了专用机器人,扩大了手术机器人的种类和应用场景。
机器人系统的采用因专业而异,与技术能力和临床需求之间的匹配相一致。例如,泌尿外科手术,如前列腺切除术,由于其固定的解剖结构和狭窄的空间,更受益于达芬奇系统的灵活性。然而,骨科手术需要严格的精度和稳定性,有利于像MAKO这样具有集成导航和骨切割模块的专用系统。这强调了通用和专用机器人平台之间的选择应该基于特定疾病的要求,而不仅仅是技术新颖性。
手术机器人的优势
外科医生的优势:手术机器人提高了训练效率和外科医生的舒适度。它们通过人体工程学设计和精确的动作缩短了学习曲线。外科医生可以坐着手术,减少疲劳,更注重策略。
对患者的益处:机器人手术最大限度地减少了创伤,减少了失血,降低了并发症发生率。它们使切口更小,疼痛更少,患者恢复时间更快。
远程手术:机器人系统通过远程医疗实现远程手术。在5G技术的支持下,它们减少了延迟,改善了偏远地区获得专业护理的机会。
成本效益:尽管最初成本高昂,但机器人系统通过减少住院时间和并发症发生率来节省资金。它们提高了长期医疗效率和患者预后。
手术机器人的挑战和局限性
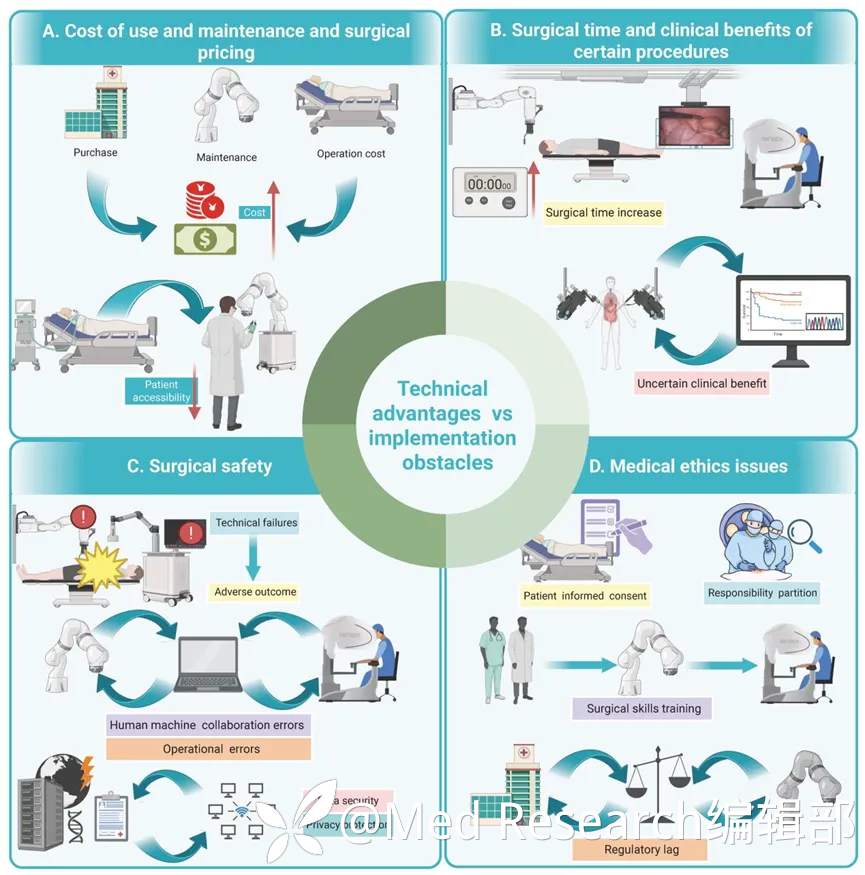
使用和维护成本:手术机器人的购买、维护和操作成本很高,通常超过200万美元。这使得许多医疗机构负担不起这些费用,特别是在低收入至中等收入国家。高昂的成本可能会限制患者获得医疗服务,并引发对医疗公平的担忧。需要模块化设计和租赁模式等策略来降低成本。
手术时间和临床效益:机器人手术可能需要比传统方法更长的时间,特别是在学习曲线期间。临床效益可能并不总是证明时间和成本是合理的,特别是对于某些手术。手术团队必须仔细评估时间、成本和临床效益之间的平衡。
安全和道德问题:机器人手术涉及技术故障和数据安全问题等风险。需要严格的培训和道德框架来解决以下问题责任分配和患者自主。过度依赖机器人也可能削弱手术技能和临床判断能力。
故障和事件响应策略:有效的协议对于管理机器人手术中的技术故障至关重要。培训计划必须包括应急程序和实时监控,以提高安全性和可靠性。
总之,手术机器人具有显著的优势,但也面临着高成本、医疗差距和安全问题等挑战。解决这些问题对于最大限度地发挥机器人手术的潜力至关重要。
手术机器人的创新演变
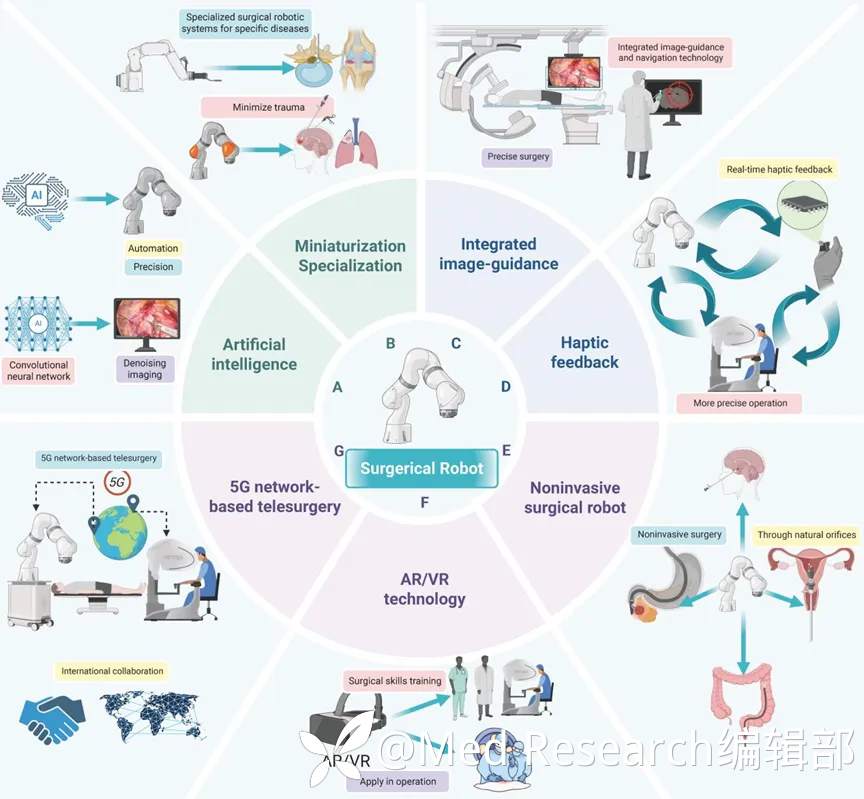
人工智能增强自动化:人工智能正在提高机器人的自主性,帮助手术计划和术中成像。它也在探索自动缝合等任务,尽管仍处于早期阶段。
用于特定手术的专用机器人:研究人员正在为特定的身体部位和疾病开发专用机器人,为骨科和神经外科手术等手术提供精度和安全性方面的优势。
图像引导和导航集成:超声波和增强现实等技术通过帮助在手术过程中识别组织和结构来提高手术精度。
触觉反馈改进:新的传感技术正在恢复触觉反馈,增强外科医生的感知能力。使用其他感官的触觉替代也在探索中,以提高精度。
非侵入性手术的自然腔入路:使用天然孔道可以减少患者的创伤。机器人辅助NOTES在妇科和口腔/咽部手术中显示出希望。
手术计划和培训中的AR/VR:AR/VR正在改变术前计划和训练,实现模拟并提供术中指导。VR模拟器有效地提高了手术技能。
支持5G的远程手术:5G技术通过减少延迟使远程手术更加可行。它使偏远地区的复杂手术成为可能,并促进了跨区域合作。
讨论
手术机器人结合了先进的机器人技术、人工智能和微创概念,通过提高手术精度和安全性,彻底改变了医疗领域。它为患者提供了更小的切口、更快的恢复和更少的出血等好处,同时为医生提供了高分辨率的3D视图,降低了辐射危害和感染风险。
尽管在成本、技术、安全、法规、道德和社会接受度方面存在挑战,但该行业预计将在全球范围内发展,重点是多样化、智能化、个性化和以患者为中心。未来的发展将优先考虑协同的人机协作,而不是完全自主,需要平衡专业化、可负担性和道德整合的创新。
作者简介
江爱民(第一作者)
医学博士,海军军医大学第一附属医院泌尿外科;研究方向为泌尿系统肿瘤微环境研究,主持校级项目1项,获中国科协青托工程博士专项计划资助,以第一/通讯作者(含共同)在 eClinicalMedicine, iMeta, Science Advances, MedComm, Molecular Cancer, Advanced Science, JNCC等期刊发表80余篇SCI论文,H指数18,担任Med Research期刊编委及Molecular Cancer, Clinical and Translational Medicine, Cancer Letters 等期刊审稿人。
鲁娟(通讯作者)
海军军医大学职业教育中心主任、教授、博士生导师、医学博士、统计学博士后。现为教育部普通高等学校审核评估专家、海军院校教育专家委员会委员、海军军事训练监察员、上海市医学会医学教育专科分会委员、青年委员会副主委、教育部研究生论文评阅专家、多家核心期刊编委、审稿专家。长期从事教育教学与研究,以第一完成人荣获上海市教学成果一、二等奖各1项,军队教学成果二、三等奖各1项,军队科学技术进步三等奖1项,海军军医大学教学成果一等奖3项、二等奖1项,中华医学会医学教育分会研究成果一等奖2项、二等奖1项,上海市高等教育学会研究成果一等奖5项、三等奖1项;以第一负责人承担国家自然科学基金、军队/上海市教育研究重点项目、海军军医大学教育研究重大项目等课题40余项。主编、参编教材8部,以第一/通讯作者发表论文300余篇,其中SCI/EI8篇、核心及统计源200余篇。
张旭(通讯作者)
中国科学院院士,泌尿外科医学部主任,主任医师、教授、博士研究生导师。擅长各类泌尿系统肿瘤的微创治疗。担任中华医学会泌尿外科分会候任主任委员、全军泌尿外科学会副主任委员、北京市泌尿外科学会副主任委员。国家杰出青年科学基金获得者,国家高技术研究发展计划(863计划)首席专家,全军科技领军人才,享受国家政府特殊津贴。获国家科技进步二等奖2项、省部级科技奖励4项。先后承担国家科技部资助课题、国家杰出青年科学基金资助课题等课题十多项,《微创泌尿外科杂志》主编,著有专著5部。
曲乐(通讯作者)
东部战区总医院泌尿外科副主任医师,南京大学副教授,博士生导师,国家级人才获得者,江苏省杰出青年。以第一或通讯作者发表SCI论文23篇,其中3篇入选ESI高被引论文,以通讯作者在泌尿外科顶级期刊European Urology发表论文2篇,总被引2000余次,多次入选科睿唯安高被引作者。本硕博毕业于海军军医大学,荣获全军优秀博士论文,教育部科技进步奖一等奖和国家科技进步奖二等奖主要完成人。获国家发明专利授权5项,主持国家重点研发计划子课题、国家自然科学基金面上项目3项、博士后创新人才支持计划,江苏省六大人才高峰等课题。受英国皇家外科学院邀请,参编英文专著《Kidney Cancer》,作为副主编出版国内第一部肾脏肿瘤专著《肾脏肿瘤外科学》。
林安琪(通讯作者)
医学博士,南方医科大学珠江医院肿瘤科;目前专注于肿瘤耐药机制、肿瘤微环境调控、肿瘤微生物组学及人工智能辅助肿瘤诊疗的多学科交叉研究,致力于推动精准医学与临床转化;以第一作者或通讯作者发表文章70+篇,包括JAMA, Lancet Oncology, Molecular Cancer, iMeta, Advance Science, Clinical Gastroenterology and Hepatology, Gastroenterology, Theranostics, Gut Microbes, eClinicalMedicine, eBioMedicine, Pharmacological Research, Briefings in Bioinformatics等期刊,累计引用量2000+,H指数25。担任iMeta,Medicine Advances期刊青年编委。
王林辉(通讯作者)
海军军医大学第一附属医院泌尿外科主任,全军计划生育优生优育技术研究所所长,博士研究生导师、主任医师、教授。上海市医师协会泌尿外科医师分会会长,上海市医学会泌尿外科专科分会候任主任委员,《中华泌尿外科杂志》常务编委,《Asian Journal of Urology》杂志主编。长期从事泌尿系肿瘤的诊断及治疗,擅长腹腔镜及达芬奇机器人辅助腹腔镜手术、单孔腹腔镜手术等各类微创技术,尤其在肾癌综合治疗方面特色鲜明,形成了肾癌治疗的“高微创”“高保肾”“高生存”的临床特色。先后获国家科技进步奖二等奖3项、教育部高等学校科学研究优秀成果奖(科技进步奖)一等奖1项、上海市科技进步奖一等奖2项、上海市科技进步奖二等奖2项、上海医学科技奖一等奖2项。曾入选上海市领军人才、上海市优秀学科带头人、上海市卫生系统“新百人”等人才计划项目。曾荣获上海市卫生系统银蛇奖一等奖、上海市仁心医者——杰出专科医师奖、第15届上海市科技精英。
How to cite:https://onlinelibrary.wiley.com/doi/10.1002/mdr2.70014
期刊简介
《Med Research》是由 Wiley 与本领域数十位杰出华人科学家共同合作出版的综合性医学期刊。期刊由香港大学 袁硕峰教授 和 中南大学 刘志雄教授 担任主编,致力于推动基础科学、转化研究与临床实践的深度融合。
作为 Wiley 出版集团旗下的全新医学综合类期刊,《Med Research》对标国际一流医学期刊如 Med、eBioMedicine 和 eClinicalMedicine,涵盖临床医学与基础医学的各个学科领域。期刊预计将获得超过20分的影响因子。其核心目标是发表全球医学研究领域 前 10% 的高影响力论文,推动医学前沿研究的发展。《Med Research》旨在通过提供高水平的学术平台,传播创新性研究成果、临床观察以及深入的学术讨论,从而提升全球患者的医疗护理质量。
期刊将刊登多种类型的文章,包括原创研究、综述、评论和通讯,涵盖生物医学科学的各个领域,重点关注对人类健康和疾病具有重大影响的研究成果。为鼓励和支持更多高质量研究的发表,在期刊成立的前三年,作者无需支付任何版面费用,即可发表其研究成果。
期刊信息
- 🌐 期刊主页:https://onlinelibrary.wiley.com/journal/29984971
- 📚 出版社:https://www.wiley.com
- ✉️ 邮箱:office@medresearch.org.cn
- 💬 公众号:Med Research